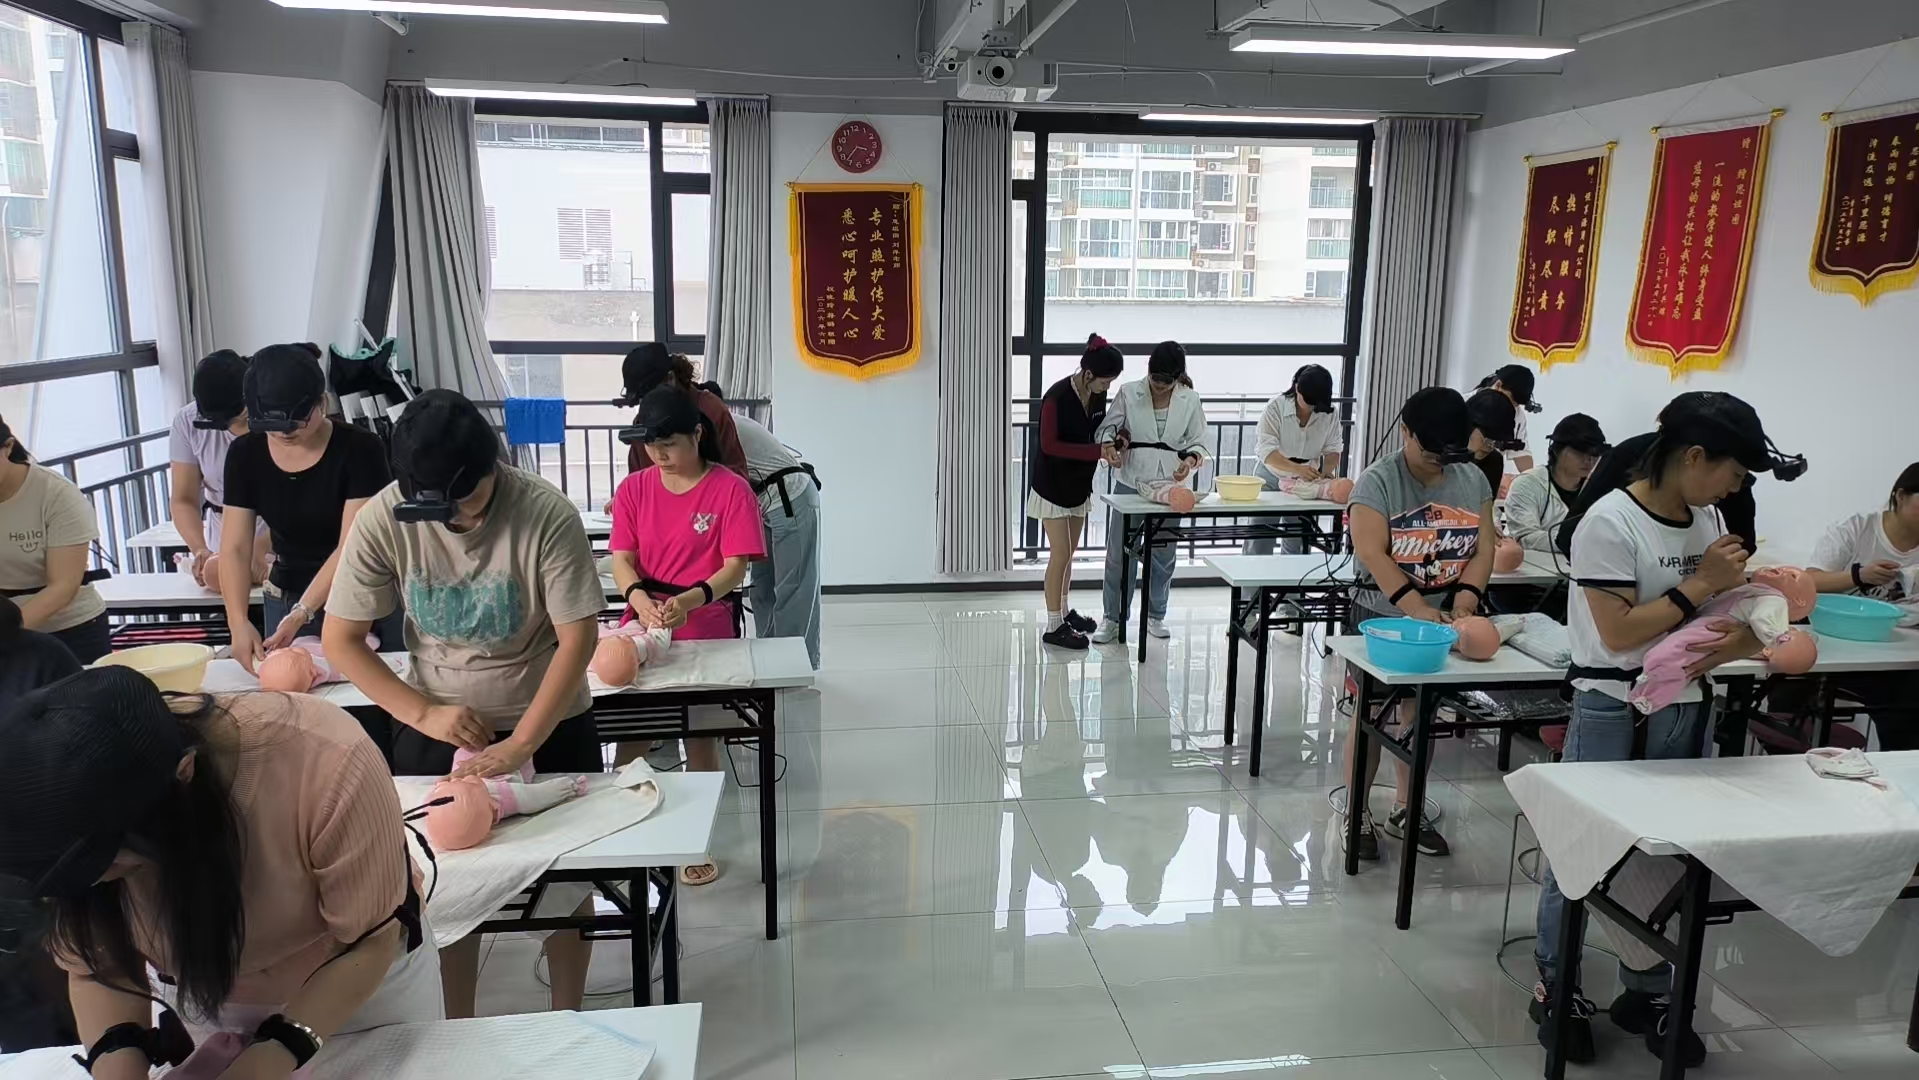
面向具身智能大模型的训练需求,本项目采集真机操作过程中的多模态数据,用于让机器人学会「看懂环境—规划动作—执行操作」的闭环。宸数音标承担采集规范制定、场景搭建、动作脚本设计与数据标注工作。
第一人称视角 + 手部操作 + 语言指令,构建感知—动作—语言的时序对齐数据。
采集内容
视觉数据:头部与腕部摄像头采集第一人称 RGB / 深度视频。
动作数据:机械臂关节角度、末端位姿、夹爪开合等时序信号。
语言数据:操作指令与任务描述,与动作片段做时间戳对齐。
质量保障
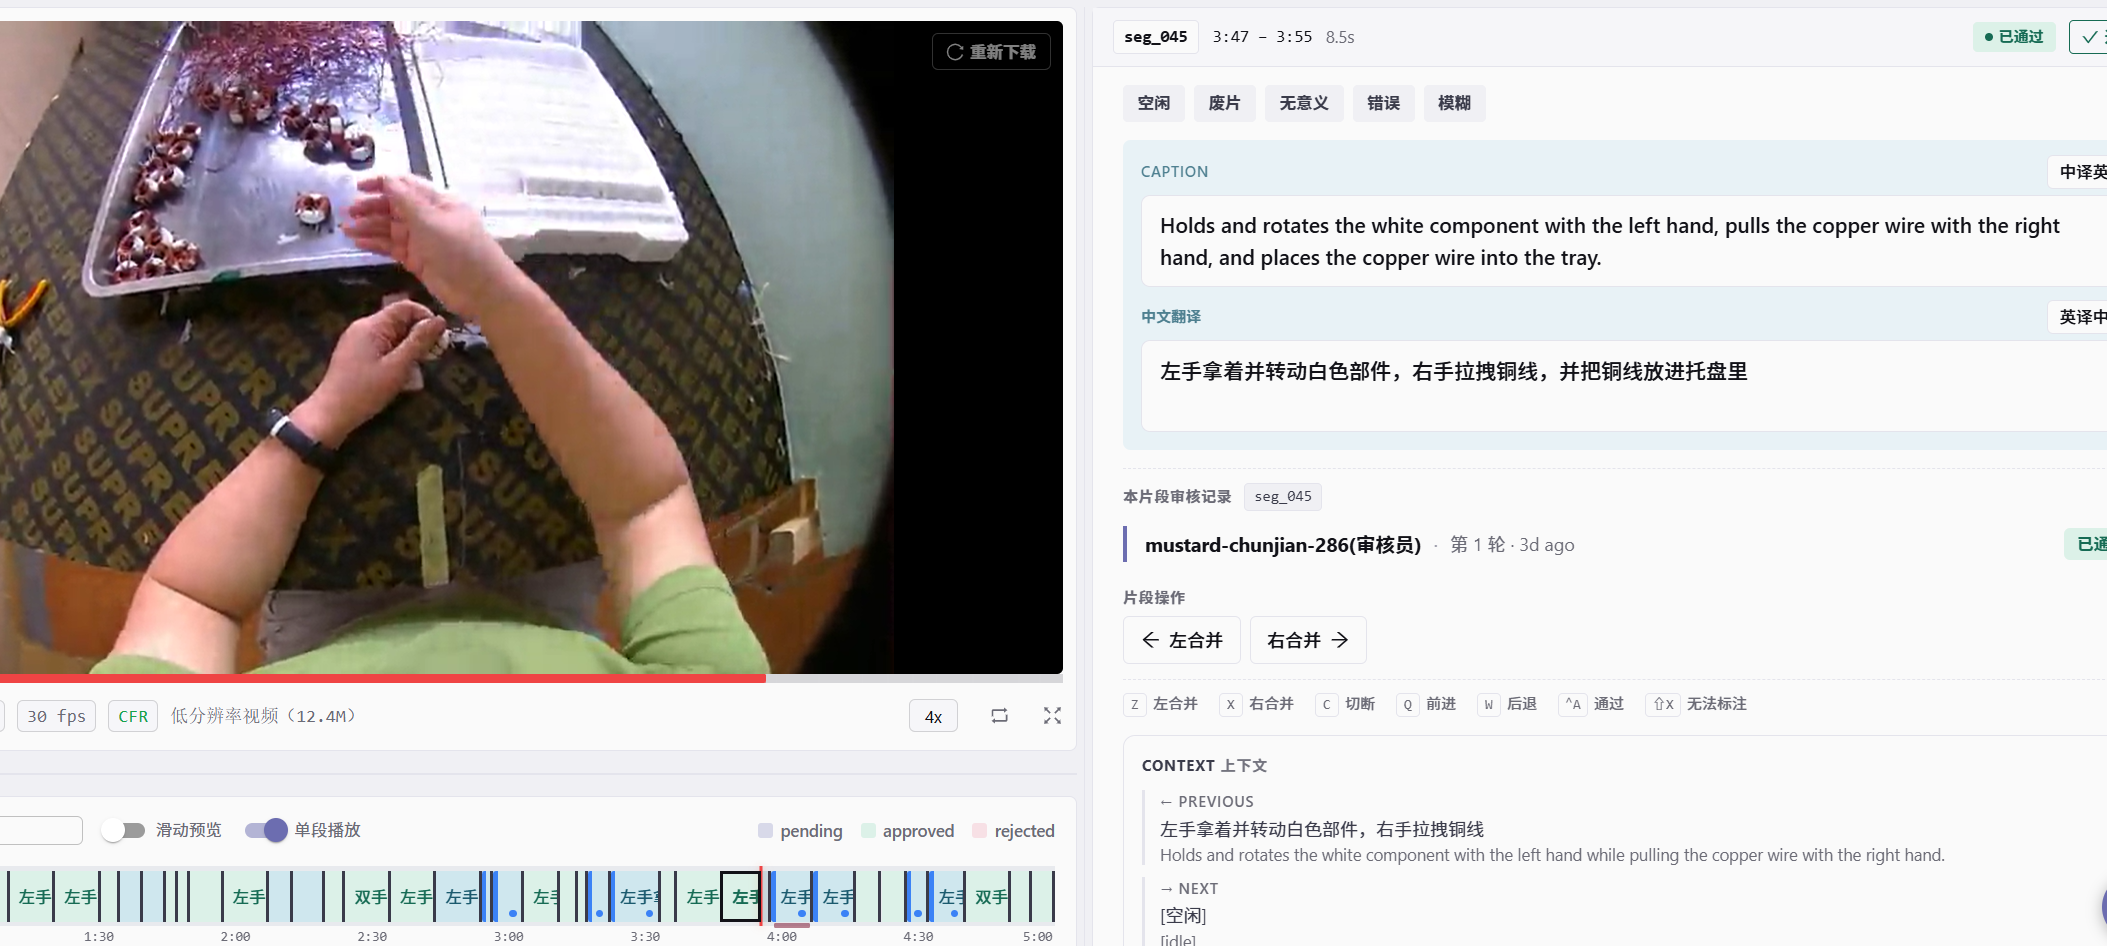
针对动作—语言时序对齐这一难点,项目制定了分帧标注与双盲复核流程,标注准确率达 95%+,为模型提供了可靠的监督信号。
上一案例:科大讯飞 · 多语种语音数据服务
下一案例:四川工商学院 · 弹性产能交付